vendredi 12 juin 2020

Dans un blog près de chez vous (11)


MCHobby:


mercredi 10 juin 2020

Matrice de LEDs RGB 16 X 16 WS2812B et Arduino


J'ai récemment reçu une matrice constituée de 256 LEDs RGB qui permet de créer des animations multicolores assez impressionnantes.  


Il  m'arrive souvent, lorsque je reçois un article que j'avais commandé en ligne, de m'apercevoir qu'il est beaucoup plus petit que ce que j'avais imaginé. Cette fois, c'est tout le contraire: la matrice de LEDs forme un carré de 16 cm par 16 cm, soit environ 6 fois la surface de la carte Arduino Uno que j'ai utilisé pour la contrôler.

Les connecteurs

À l'endos du panneau, la présence de 8 câbles conducteurs pourrait laisser croire que les connexions seront complexes, mais ce n'est pas le cas. 3 connexions suffisent pour faire fonctionner la matrice:
  • Nous branchons n'importe lequel des 3 fils rouges à la borne positive d'une source de tension continue de 5 V.
  • Nous branchons le fil noir (ou un des deux fils blancs) à la masse (GND de l'Arduino et borne négative de la source de tension).
  • Un seul fil sert à la réception des instructions en provenance de l'Arduino: le fil vert identifié "DIN", que nous brancherons, par exemple, à la broche 3 de l'Arduino.
Les connexions non-utilisées servent à faciliter la combinaisons de plusieurs matrices afin de former un panneau plus grand (ce que je ne ferai pas dans cet article).

Prenez soin de bien choisir votre source de tension: 256 LEDs allumées en même temps peuvent consommer beaucoup de courant. Utiliser la sortie 5 V de l'Arduino Uno n'est pas une très bonne idée.


Installation de la bibliothèque FastLED

J'ai installé la bibliothèque FastLED par Daniel Garcia (on peut passer par le gestionnaire de bibliothèque de l'IDE Arduino).


Pour vérifier que tout fonctionne bien, je vous suggère d'essayer l'exemple "Blink" fourni avec la bibliothèque (menu Fichier - Exemples - FastLED - Blink).


Cet exemple ne fait rien de bien spectaculaire: il fait clignoter en rouge la LED numéro zéro de votre matrice. Mais il contient la liste des principales configurations possibles. Dans mon cas, j'ai décommenté la ligne dédiée au contrôleur WS2812B.


Une LED située dans un coin de la matrice s'est effectivement mise à clignoter, mais en vert, ce qui m'a permis de savoir que ma matrice est de type GRB plutôt que RGB.  En remplaçant, dans le sketch, la mention "RGB" par "GRB", la LED s'est mise à clignoter en rouge, tel que prévu.


Avec ces informations, j'ai pu essayer d'autres exemples fournis avec la bibliothèque FastLED, comme par exemple le spectaculaire "ColorPalette", à la condition de remplacer les paramètres appropriés:
  • LED_PIN: 3
  • NUM_LEDS: 256
  • LED_TYPE : WS2812B
  • COLOR_ORDER: GRB


Il nous reste toutefois à régler un petit irritant: le contrôleur WS2812B et la bibliothèque FastLED ne sont pas conçus de façon spécifique pour des matrices bi-dimensionnelles; on peut aussi les utiliser pour des rubans de LEDs. Pour cette raison, les LEDs sont simplement numérotées de 0 à 255, mais dans un ordre bien peu pratique.

Ainsi, sur ma matrice, la LED numéro 0 est celle qui est située dans le coin inférieur gauche. Sur cette ligne, les numéros augmentent à mesure qu'on se déplace vers la droite, jusqu'à la LED numéro 15. La LED numéro 16 est située juste au-dessus de la LED numéro 15, et sur cette ligne les numéros augmentent à mesure qu'on se déplace vers la gauche.

Voici un sketch qui allume chaque LED à tour de rôle, de 0 à 255. C'est une façon simple de vérifier dans quel ordre elles sont numérotées.

-
-

Installation de la bibliothèque LEDMatrix

Heureusement, il existe des bibliothèques spécialement conçues pour combler les lacunes de FastLED. J'ai choisi la bibliothèque LEDMatrix par Jorgen - VikingGod. 

Cette bibliothèque, qui doit être combinée à la bibliothèque FastLED, permet de contrôler les LEDs de la matrice à partir du numéro de ligne et du numéro de colonne. De plus, la bibliothèque met à notre disposition un certain nombre de méthodes pour faciliter le contrôle de notre matrice de LEDs:
  • DrawPixel(x, y, couleur) : pour allumer une LED en particulier
  • DrawLine(x0, y0, x1, y1, couleur): pour tracer une ligne
  • DrawRectangle(x0, y0, x1,y1, couleur): pour tracer le contour d'un rectangle
  • DrawCircle(xc,  yc,  r, couleur) pour tracer le contour d'un cercle
  • DrawFilledRectangle(x0, y0, x1,y1, couleur): pour tracer un rectangle plein
  • DrawFilledCircle(xc,  yc,  r, couleur) pour tracer un cercle plein
Le motif peut être déplacé d'un pixel dans n'importe quelle direction grâce à ShiftLeft(), ShiftRight(), ShiftDown(), ShiftUp(), et plusieurs effets de miroirs peuvent être utilisés afin de dupliquer une partie de l'écran: HorizontalMirror(), VerticalMirror(), QuadrantMirror(), QuadrantRotateMirror(), TriangleTopMirror(), TriangleBottomMirror(), QuadrantTopTriangleMirror(), QuadrantBottomTriangleMirror().

Voici un sketch qui illustre l'utilisation de certaines de ces méthodes.


-
-

À lire également:


Yves Pelletier (Twitter, Facebook)


lundi 1 juin 2020

Mesurer une distance avec le télémètre laser VL53L1X

Le VL53L1X de ST Microelectronics est un capteur qui permet de mesurer la distance d'un obstacle situé à 4 m ou moins au moyen d'un laser (inoffensif pour les yeux) de type VCEL de 940 nm (infrarouge). Pour mes tests, j'ai utilisé un module fabriqué par la compagnie Waveshare, mais Sparksfun et Pololu ont également leur modèle. Plusieurs modules moins chers comportent plutôt le VL53L0X, dont la portée n'est que de 2 m.


Connexion du capteur

Le capteur comporte 6 connecteurs, mais seulement 4 d'entre eux sont nécessaires: 2 pour l'alimentation, et 2 pour la communication I2C.

VCC: à brancher à une tension de 3,3V ou 5 V. Puisque le capteur VL53L1X fonctionne à 2,8 V, tous les modèles de module (breakout) comportent un régulateur de tension permettant de l'utiliser à 3,3 V. Les modules fabriqués par Waveshare et Pololu acceptent les tensions de 5 V, mais pas celui de Sparkfun.

GND: à brancher à GND.

SDA: à brancher à la broche SDA de votre microcontrôleur  (par exemple: A4 pour l'Arduino Uno, PB6 pour la STM32 Blue Pill, GPIO 4 pour l'ESP8266, D21 pour l'ESP32).

SCL: à brancher à la broche SCL de votre microcontrôleur (par exemple: A5 pour l'Arduino Uno, PB7 par la STM32 Blue Pill, GPIO 5 pour l'ESP8266, D22 pour l'ESP32).

SHUT: entrée optionnelle "shutdown control". Je ne l'ai pas utilisée lors de mes tests.

INT: sortie optionnelle "interrupt output". Je ne l'ai pas utilisée lors de mes tests.

Choix et installation d'une bibliothèque Arduino

J'ai installé la bibliothèque VL53L1X conçue par Sparkfun. Il en existe également une conçue par Pololu, que je n'ai pas essayée. Les deux peuvent être installées par l'entremise du gestionnaire de bibliothèque de l'IDE Arduino.

Sketch

Voici un sketch de base qui affiche régulièrement la distance mesurée (en millimètres) dans le moniteur série de l'IDE Arduino. Tout le travail est fait en arrière-plan par les bibliothèques Wire et VL53L1X, le programme est donc très court.

-
-

Si vous constatez que la distance mesurée par le capteur n'est pas tout à fait exacte, vous pouvez la corriger au moyen de la méthode "setOffset" (ligne 23). Dans mon cas, la distance affichée était environ 20 mm plus courte que la distance réelle, et j'ai donc fait setOffset(20) pour ajouter 20 mm au résultat.

Par défaut, le capteur est réglé en mode "longue distance", ce qui permet de mesurer une distance maximale d'environ 4 mètres. La méthode "setDistanceModeShort" (ligne 33) permet de régler le capteur en mode "courte distance". La portée maximale est alors d'environ 2 m, mais les mesures sont moins perturbées par l'éclairage ambiant.

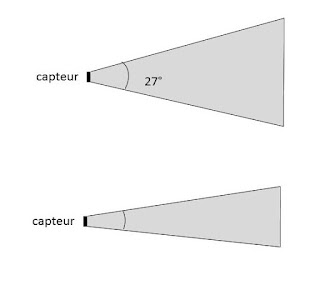
L'angle du champ de vision du capteur est, par défaut, de 27°. Pour certaines applications, ça peut faire en sorte que les mesures sont affectées par la présence d'obstacles indésirables en périphérie. Il est possible de diminuer ce champ de vision en contrôlant la région d'intérêt (ROI: region of interest). Le capteur est constitué d'une matrice de 16 X 16 éléments, et le contrôle de la ROI consiste à n'activer qu'une partie de ces éléments. Le faisceau le plus étroit (qui rendra le capteur sensible uniquement aux objets situés droit devant) est obtenu en utilisant la commande: setROI(4,4,199) (ligne 36) où le premier argument est la largeur de la matrice active (4 est le minimum), le deuxième est la hauteur de la matrice active (4 est, encore une fois, le minimum) et le troisième est le numéro de l'élément situé au centre de la matrice active (voir le fichier "SparkFun_VL53L1X.h" de la bibliothèque pour connaître l'ordre de numérotation (pas très intuitifs) des éléments de la matrice).

Quelques tests

J'ai fait quelques tests en branchant le VL53L1X à un module STM32 Blue Pill mais, comme je le disais plus haut, vous pouvez utiliser une carte Arduino conventionnelle (comme le Uno).


J'ai placé un grand panneau blanc rigide à différentes distances devant le capteur, et j'ai vérifié que la distance mesurée par le VL53L1X était conforme à ce que je mesurais avec un simple ruban à mesurer. Tel que mentionné un peu plus haut, j'ai constaté un écart d'environ 20 mm que j'ai pu compenser dans le sketch grâce à l'instruction setOffset.

J'ai également constaté que, en laissant l'obstacle parfaitement immobile à une distance d'environ 1 mètre, la distance affichée n'était pas toujours identique: elle pouvait facilement varier de presque 10 mm.  Par exemple, la capture d'écran ci-dessous montre que le même obstacle immobile à été mesuré à 1014 mm et à 1022 mm (donc 8 mm d'écart alors que rien de bougeait).


VL53L1X ou HC-SR04?

Puisqu'on peut se payer environ 12 modules à ultrasons HC-SR04 pour le prix d'un seul VL53L1X, on peut se demander en quoi le VL53L1X serait supérieur au HC-SR04. 


J'ai effectué un test consistant à mesurer la distance d'un même obstacle au moyen d'un VL53L1X et d'un HC-SR04.  Pour des distances inférieures à environ 3 mètres, l'écart entre les mesures était inférieur à 5 cm.


J'ai aussi vérifié la stabilité de la mesure de la distance d'un objet immobile à environ 1 mètres, pour constater que le HC-SR04 donnait des mesures étalées sur une plage de 14 mm: un tout petit peu moins stable que le VL53L1X, mais à peine.

Bref, portée similaire et résultats comparables: personnellement, je ne vois rien qui justifierait de payer 12 fois plus cher pour un VL53L1X. 


Yves Pelletier (Twitter, Facebook)